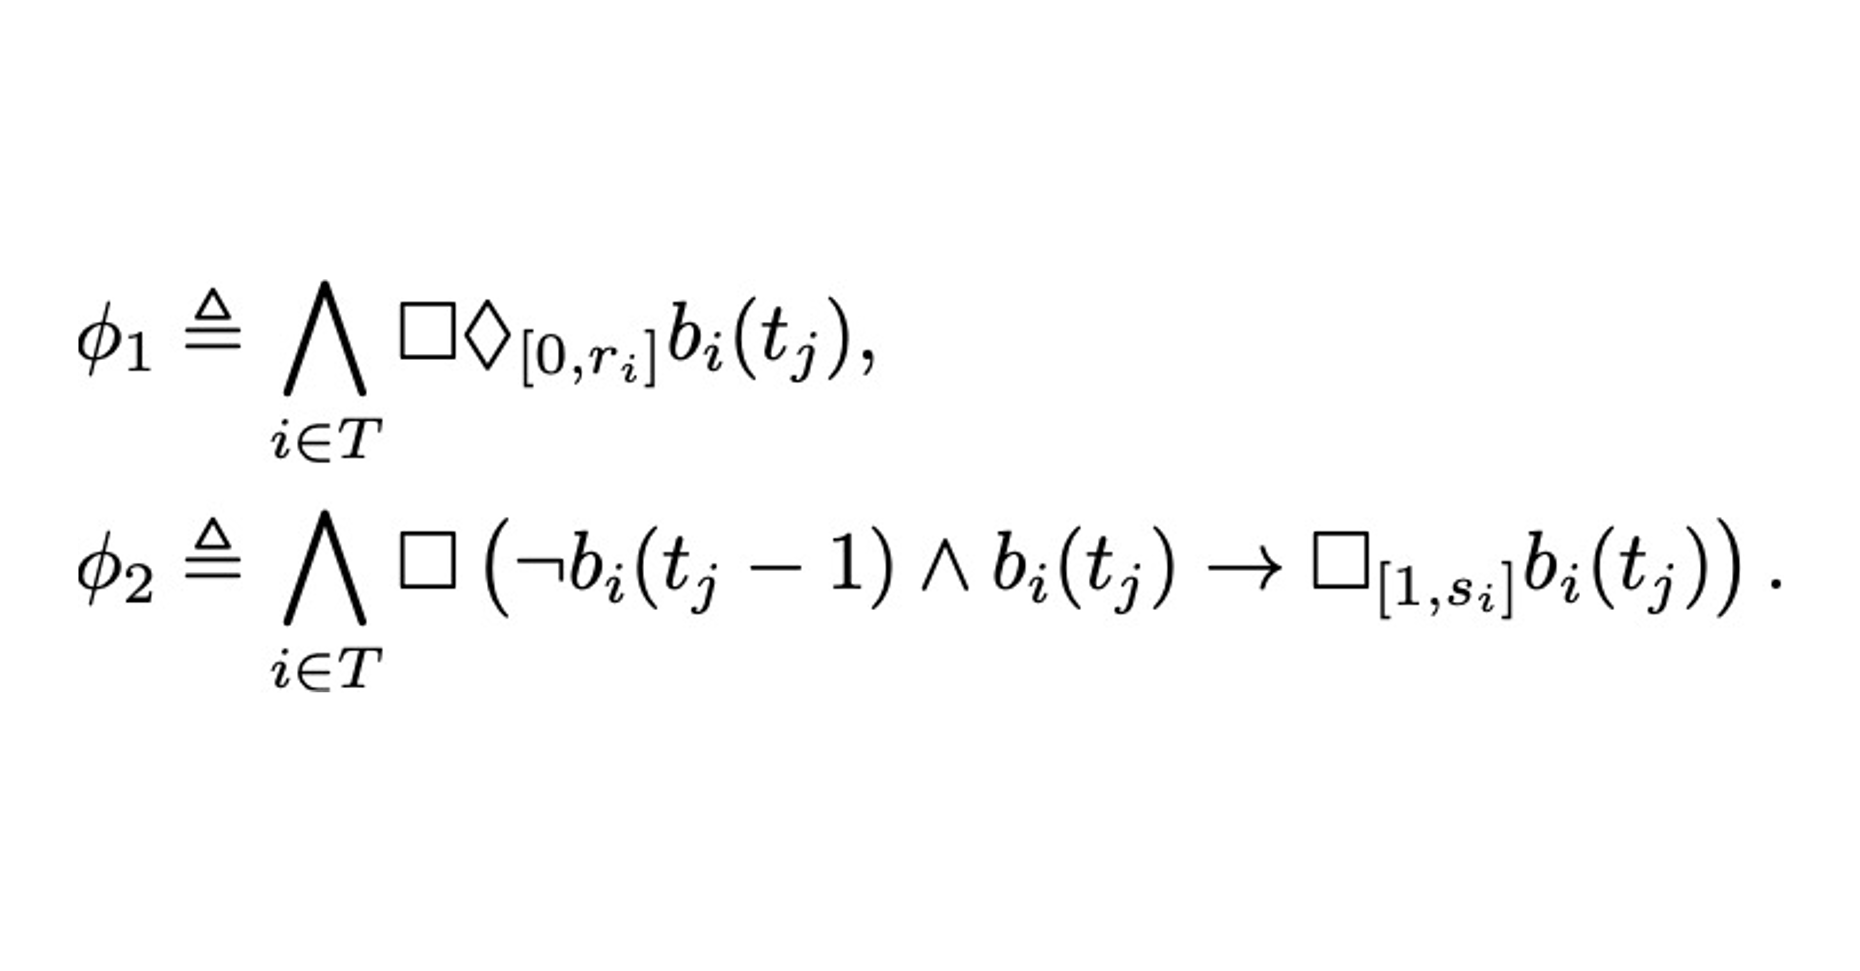
Ideas into action.

Research in planning, learning,
and assured autonomy.

* Equal contribution · † Co-advising

2026

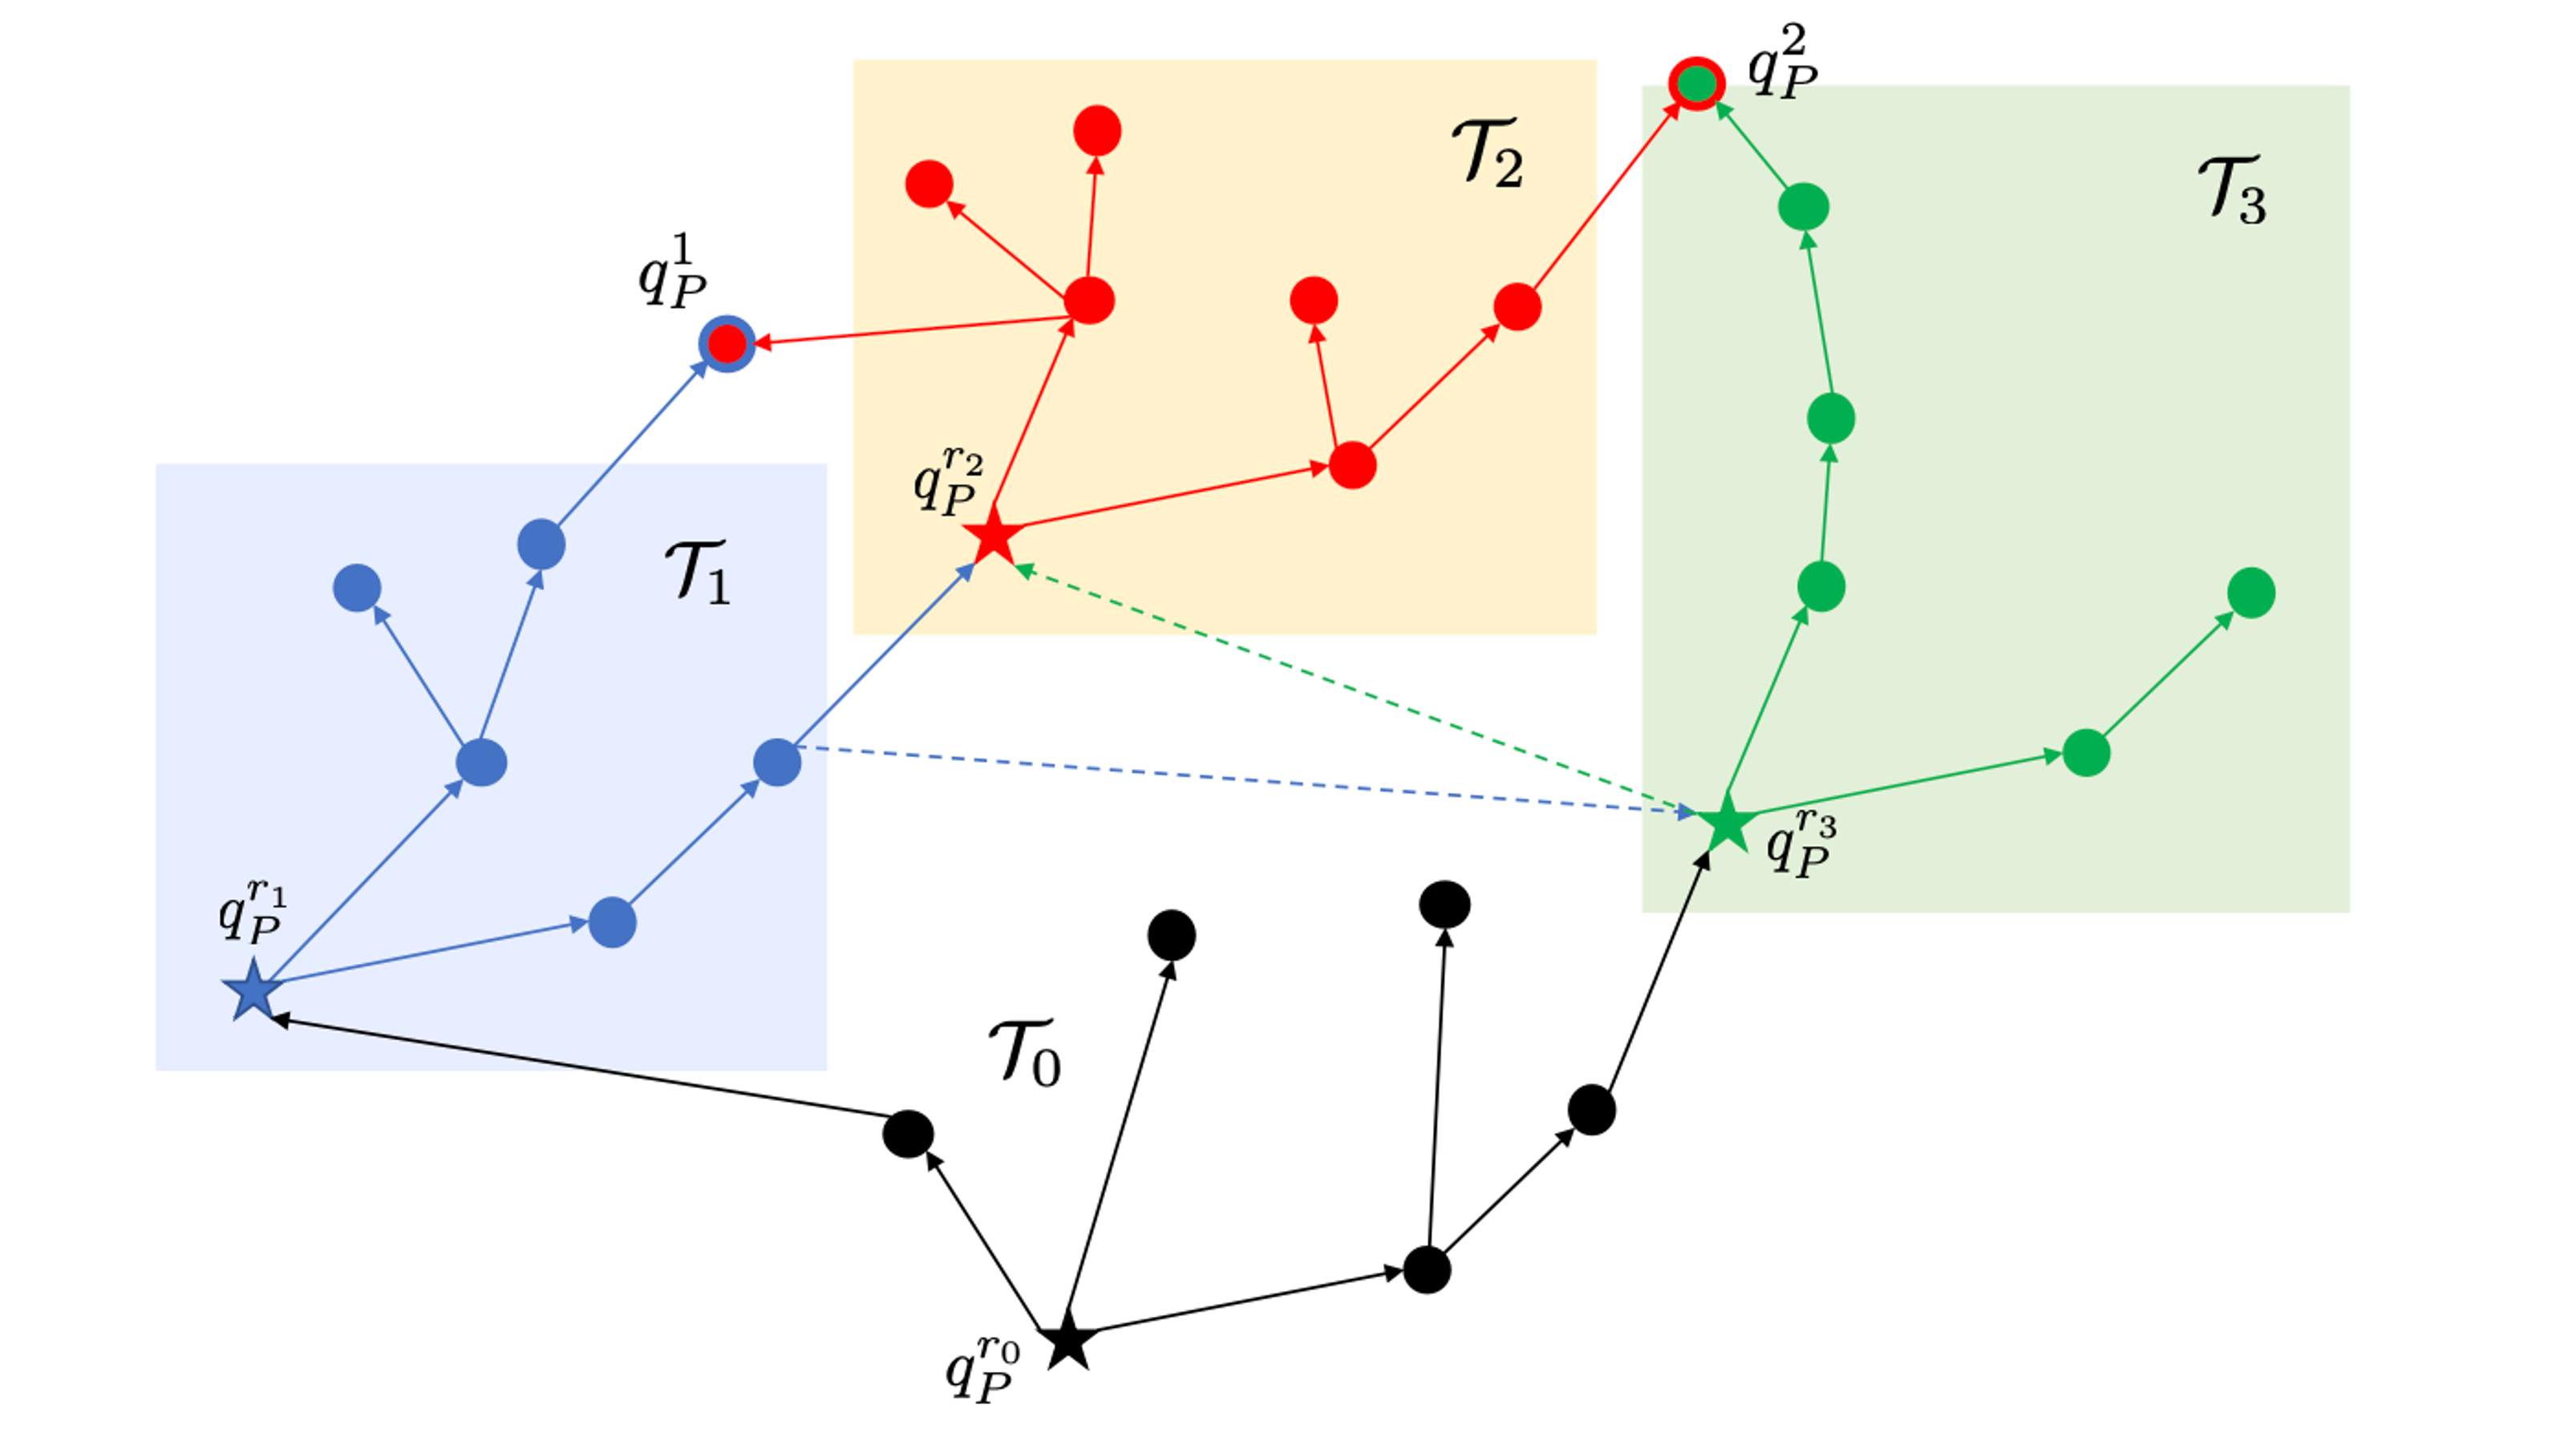
Inference-Time Robot Behavior Steering through Physically-Aware Reconfiguration of Task-Structure

Yiyuan Pan, Hanjiang Hu, Shangtao Li, Xusheng Luo†, Changliu Liu†
Conference on Robot Learning (CoRL), 2026
2026

Emergent Neural Automaton Policies: Learning Symbolic Structure from Visuomotor Trajectories

Yiyuan Pan*, Xusheng Luo*, Hanjiang Hu, Peiqi Yu, Changliu Liu
Robotics: Science and Systems (RSS), 2026
RSS Workshop on Robot Planning in the Era of Foundation Models, 2026
RSS 3rd Workshop on Semantic Reasoning and Goal Understanding in Robotics, 2026
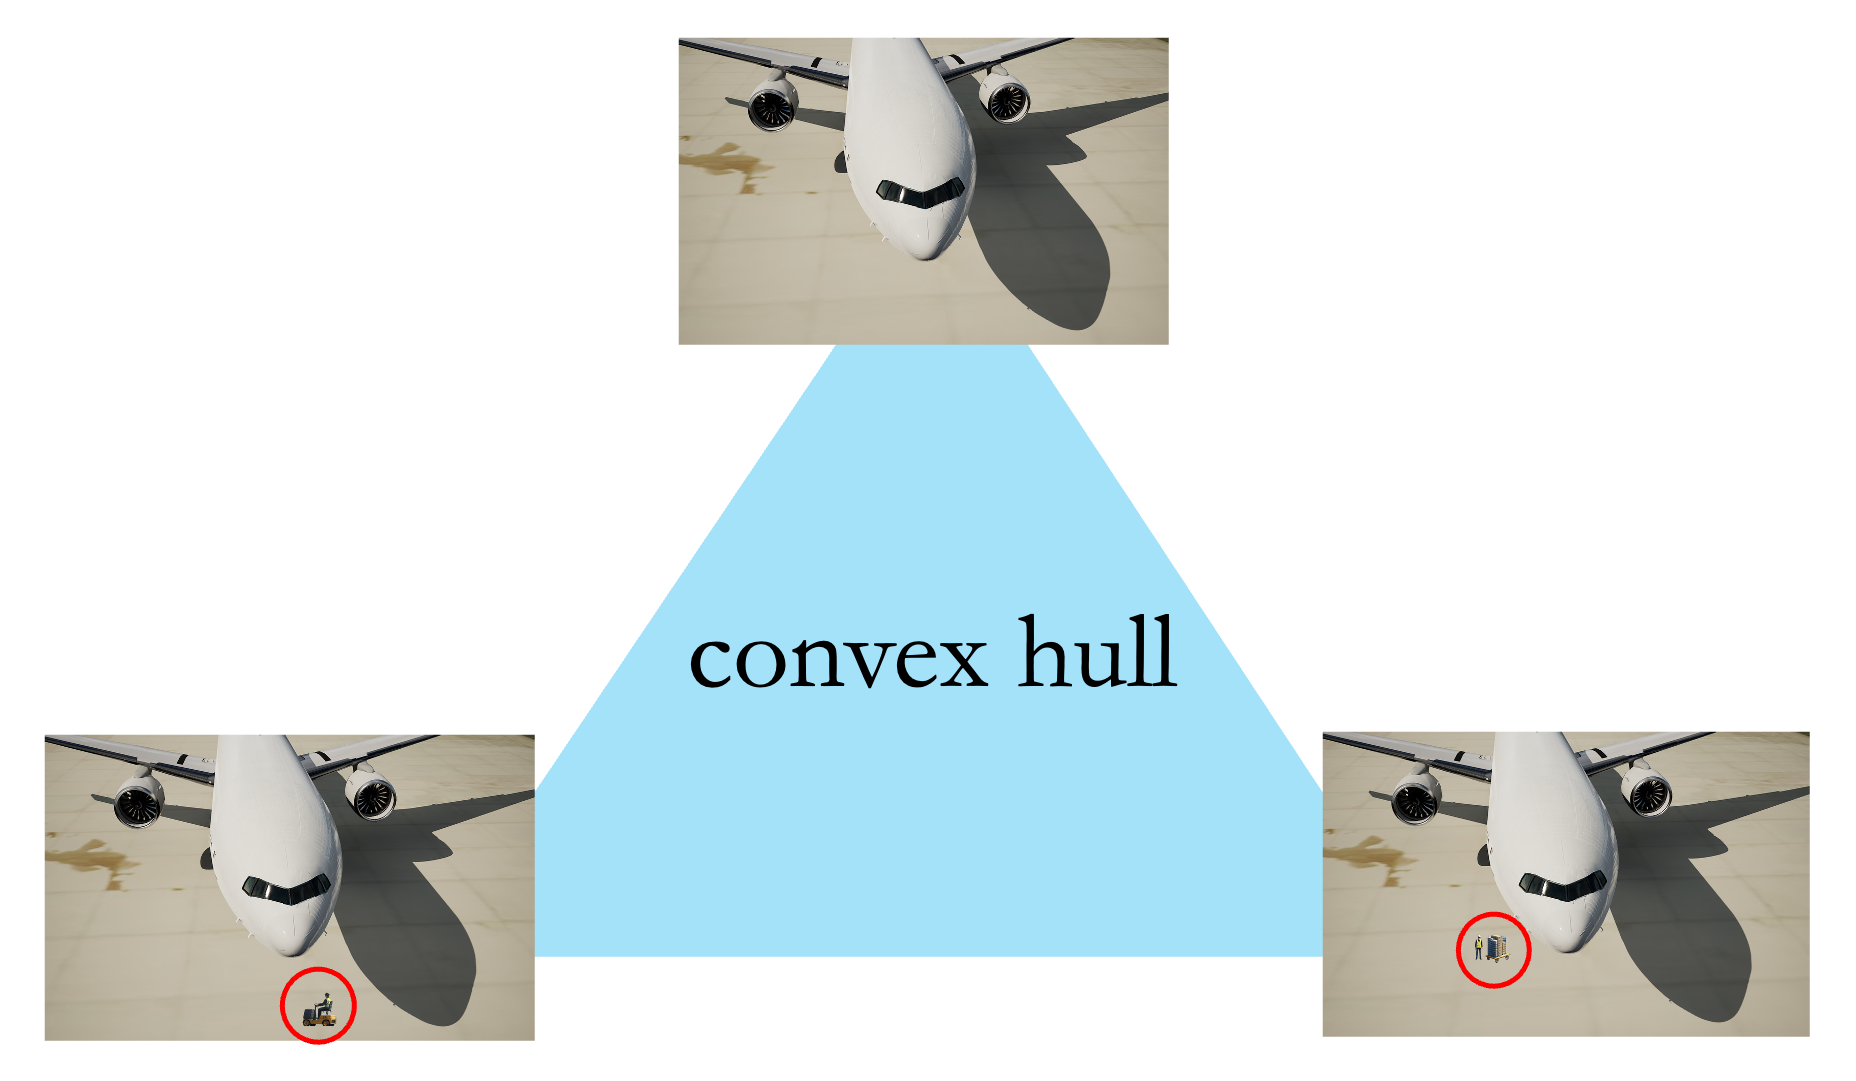
Research illustration: From Decoupled to Coupled: Robustness Verification for Learning-based Keypoint Detection with Joint Specifications
2026

From Decoupled to Coupled: Robustness Verification for Learning-based Keypoint Detection with Joint Specifications

Xusheng Luo, Changliu Liu
International Conference on Neuro-Symbolic Systems (NeuS), 2026 Oral
2025

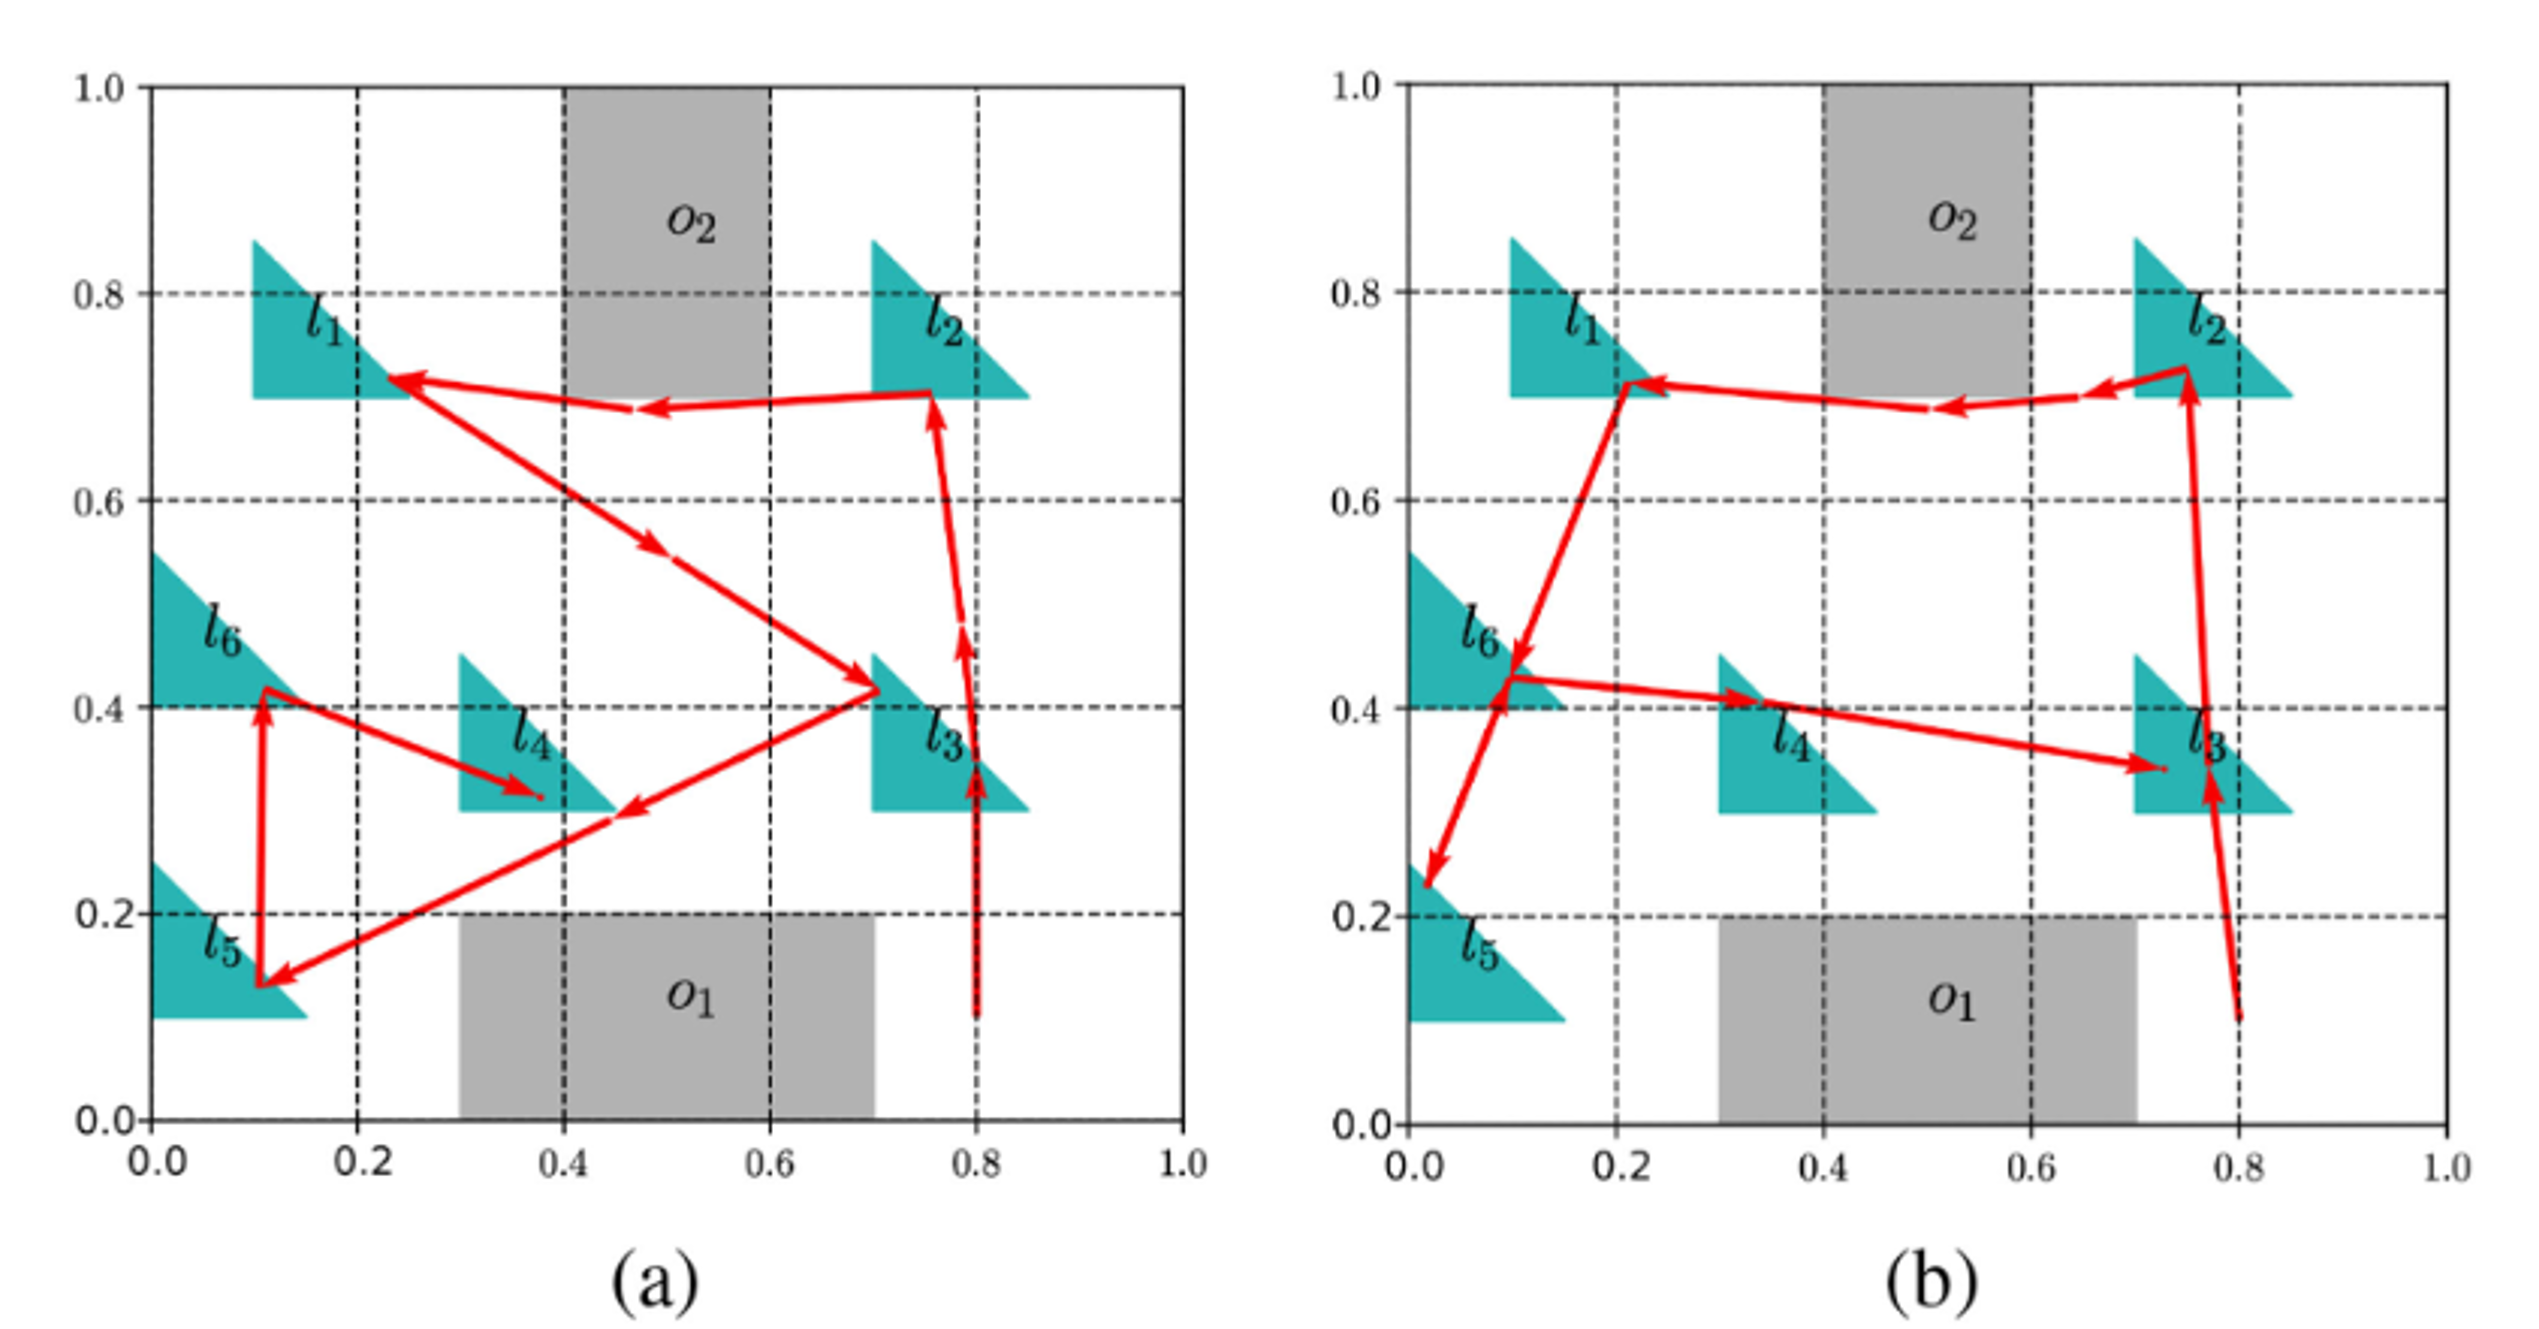
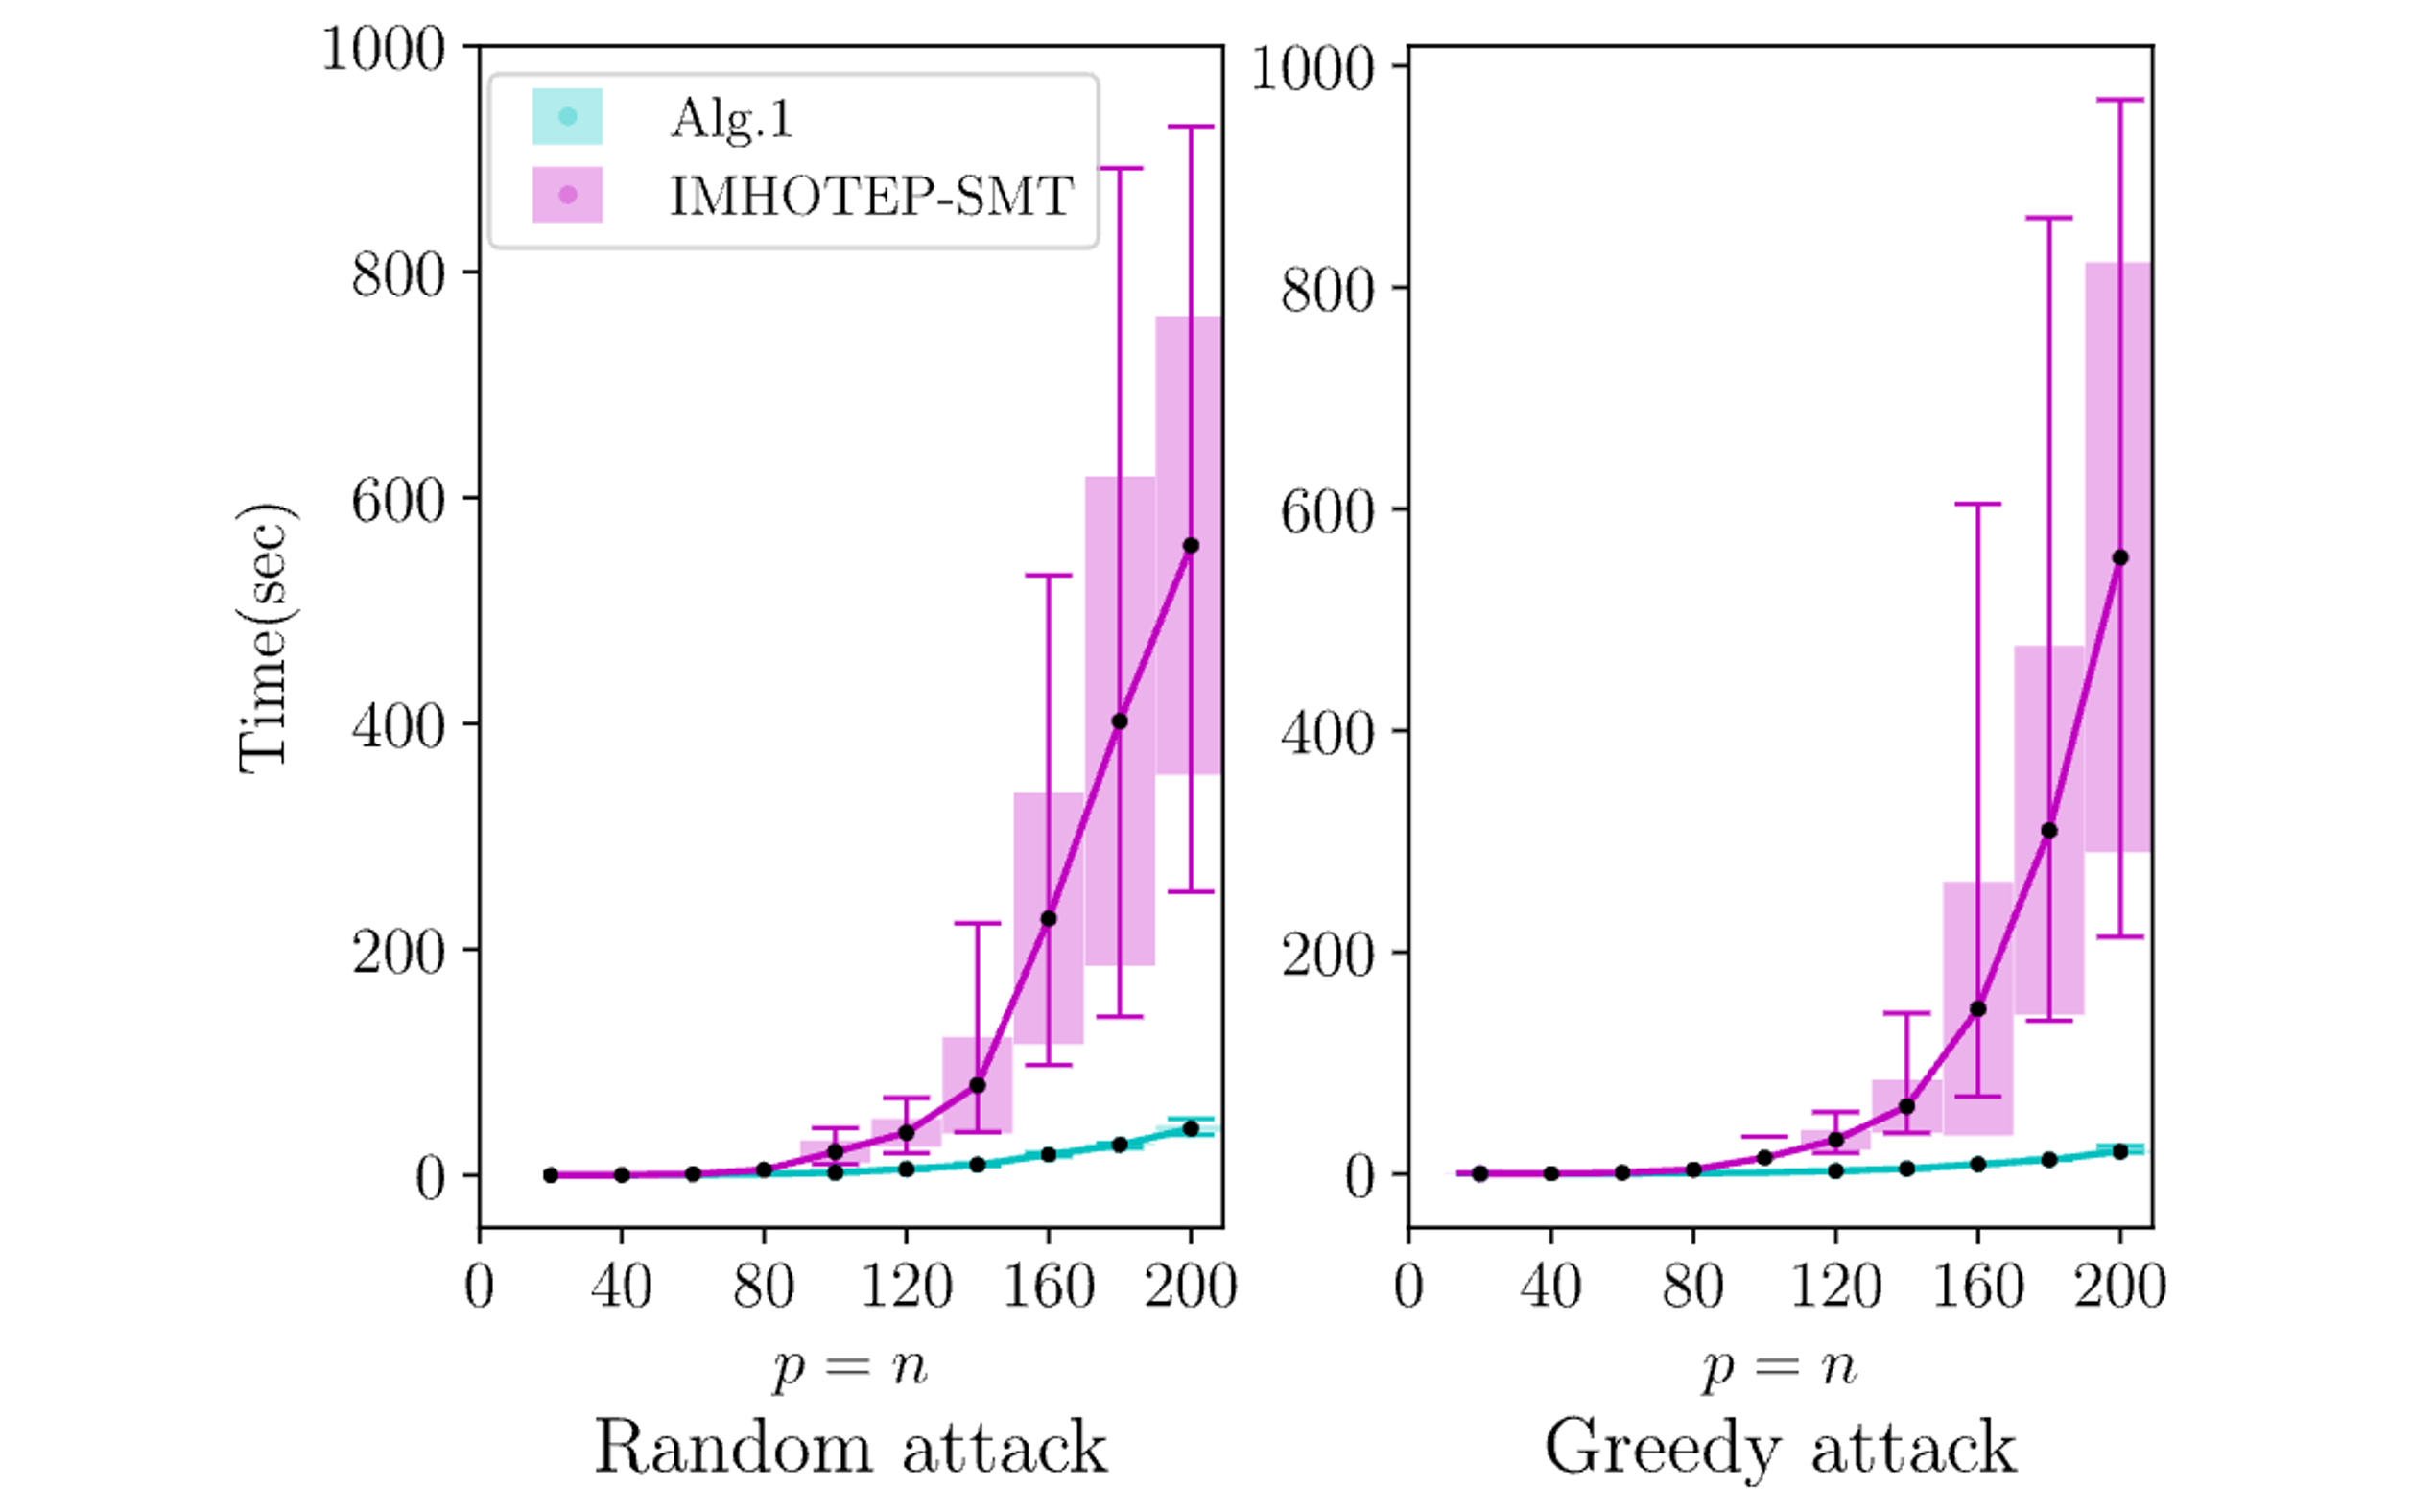
Simultaneous Task Allocation and Planning for Multi-Robots under Hierarchical Temporal Logic Specifications

Xusheng Luo, Changliu Liu
IEEE Transaction on Robotics (TRO), 2025
ICRA Workshop on Robot Safety, 2025
2025

Hierarchical Temporal Logic Task and Motion Planning for Multi-Robot Systems

Zhongqi Wei*, Xusheng Luo*, Changliu Liu
Robotics: Science and Systems (RSS), 2025
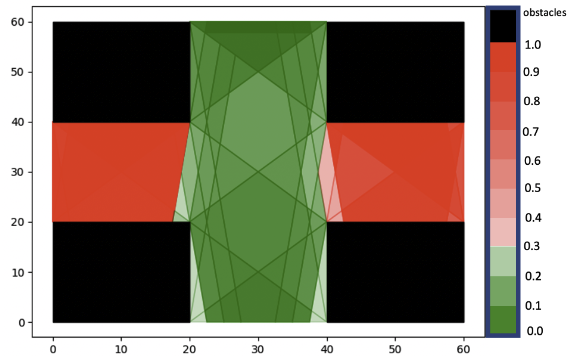
Research illustration: Certifying Robustness of Learning-Based Keypoint Detection and Pose Estimation Methods
2025

Certifying Robustness of Learning-Based Keypoint Detection and Pose Estimation Methods

Xusheng Luo, Tianhao Wei, Simin Liu, Ziwei Wang, Luis Mattei-Mendez, Taylor Loper, Joshua Neighbor, Casidhe Hutchison, Changliu Liu
ACM Transaction on Cyber-Physical Systems (T-CPS), 2025
ICRA Workshop on Public Trust in Autonomous Systems (PTAS), 2025
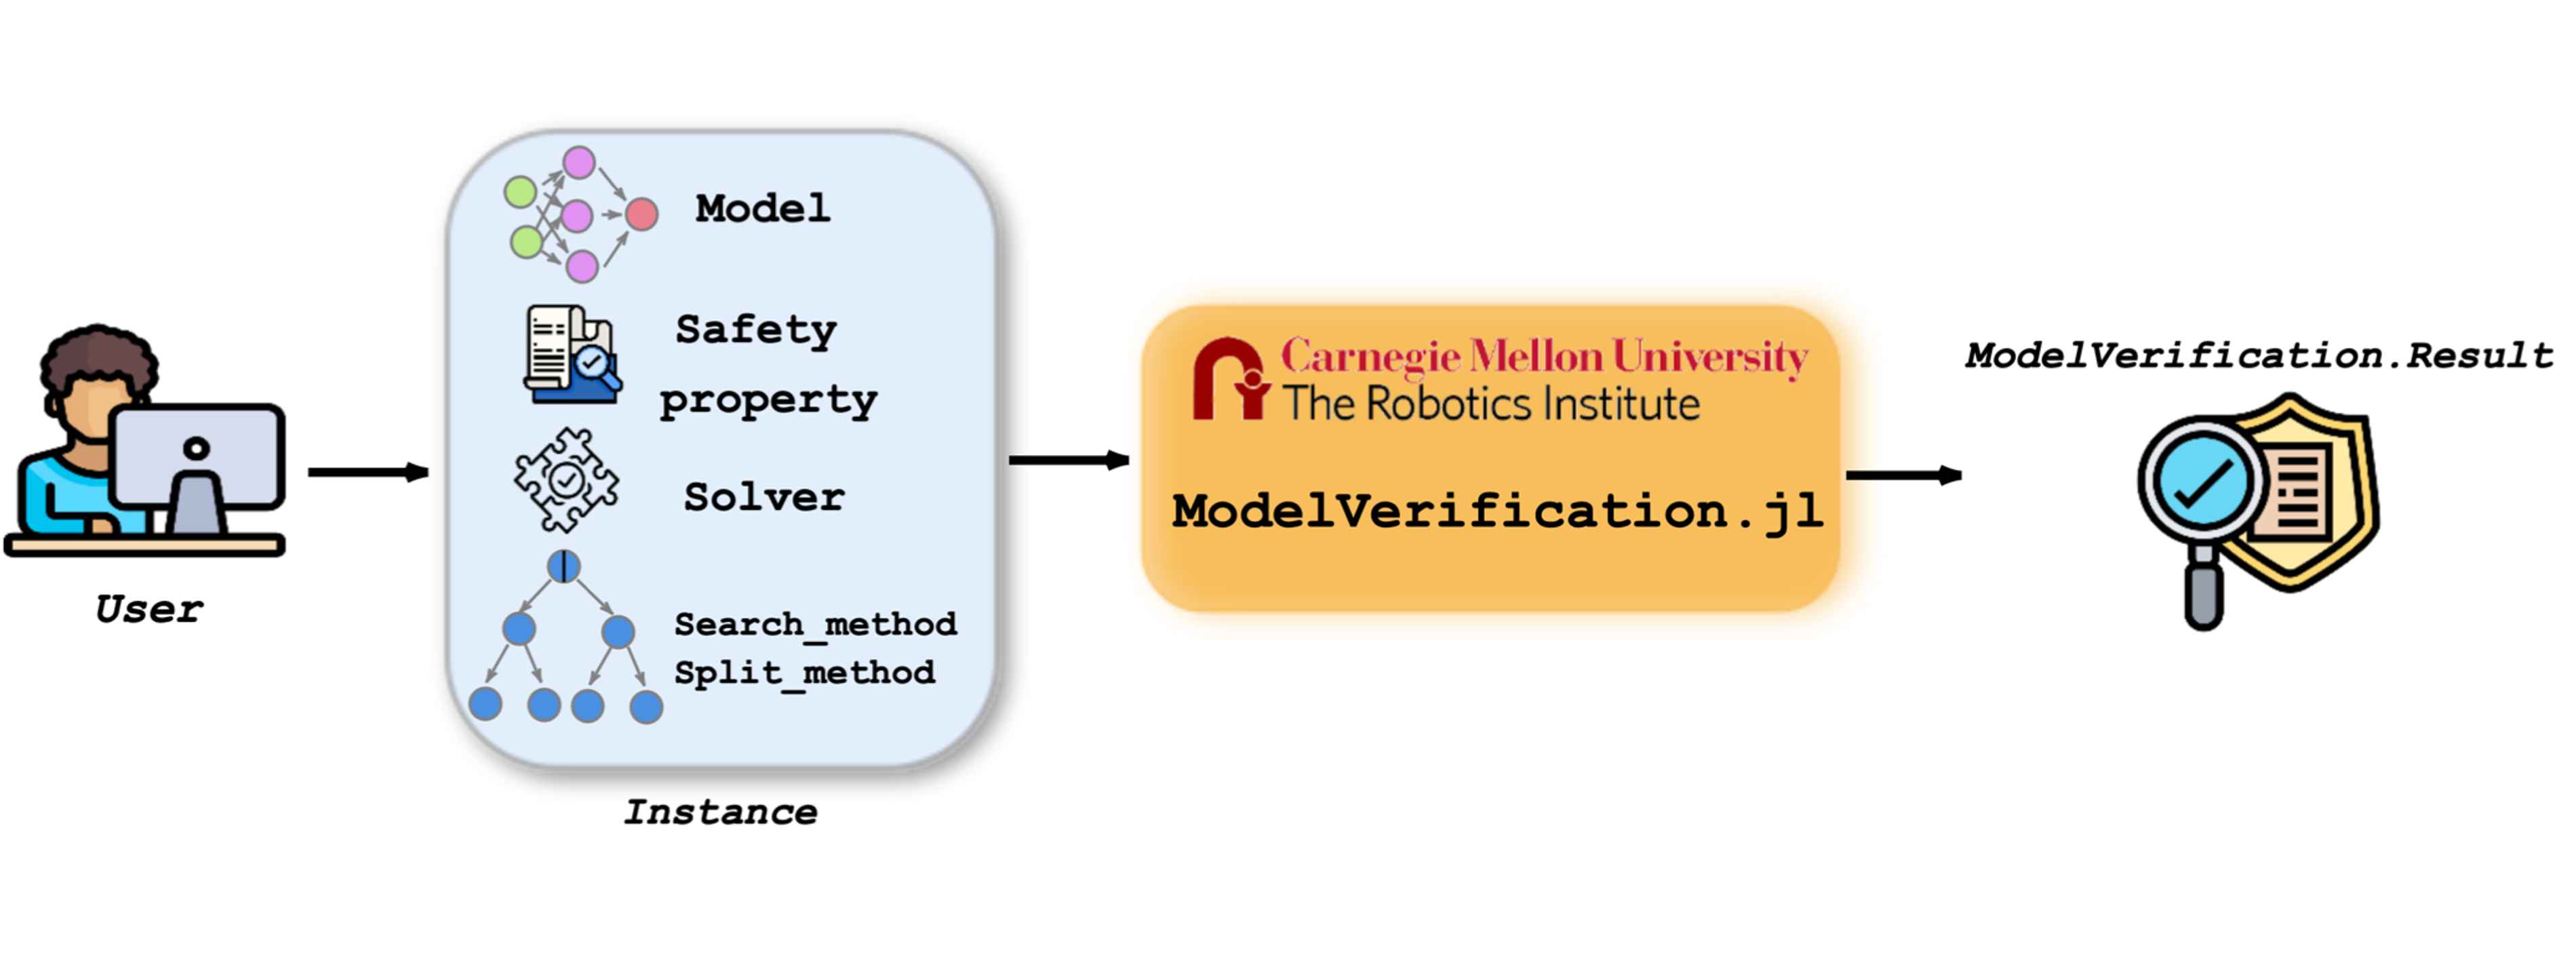
Research illustration: ModelVerification.jl: a Comprehensive Toolbox for Formally Verifying Deep Neural Networks
2025

ModelVerification.jl: a Comprehensive Toolbox for Formally Verifying Deep Neural Networks

Tianhao Wei, Luca Marzari, Kai S. Yun, Hanjiang Hu, Peizhi Niu, Xusheng Luo, Changliu Liu
International Conference on Computer Aided Verification (CAV), 2025
2025

NL2HLTL2PLAN: Scaling Up Natural Language Understanding for Multi-Robots Through Hierarchical Temporal Logic Task Representation

Shaojun Xu*, Xusheng Luo*, Yutong Huang, Letian Leng, Ruixuan Liu, Changliu Liu
IEEE Robotics and Automation Letters (RA-L), 2025
CoRL Workshop on Learning Effective Abstractions for Planning (LEAP), 2023
2024

Decomposition-based Hierarchical Task Allocation and Planning for Multi-Robots under Hierarchical Temporal Logic Specifications

Xusheng Luo, Shaojun Xu, Ruixuan Liu, Changliu Liu
IEEE Robotics and Automation Letters (RA-L), 2024, with presentation at ICRA 2025
IROS Workshop on Formal Methods Techniques in Robotics Systems: Design and Control, 2023
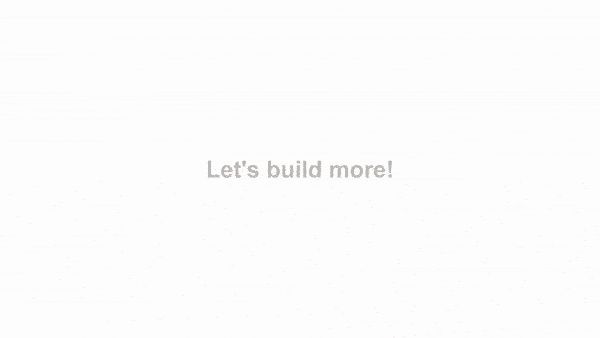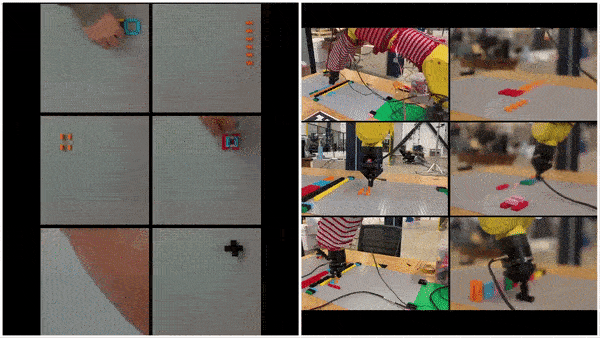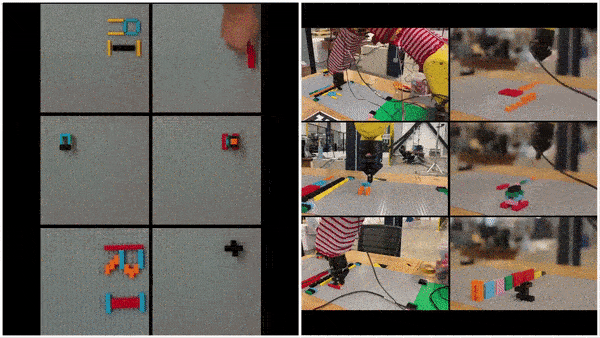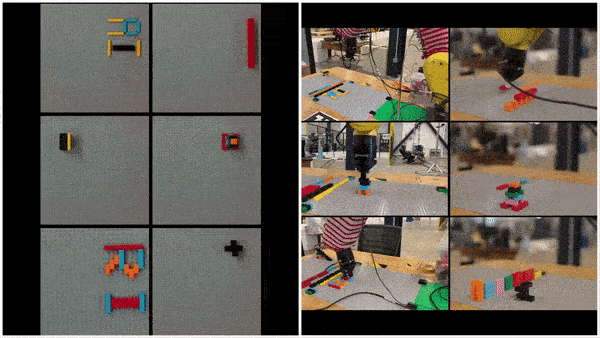
Research illustration: Simulation-aided Learning from Demonstration for Robotic LEGO Construction
2023

Simulation-aided Learning from Demonstration for Robotic LEGO Construction

Ruixuan Liu, Alan Chen, Xusheng Luo, Changliu Liu
arXiv, 2023
2022

Temporal Logic Task Allocation in Heterogeneous Multi-robot Systems

Xusheng Luo, Michael M Zavlanos
IEEE Transactions on Robotics (T-RO), 2022
Research illustration: Formal Verification of Stochastic Systems with ReLU Neural Network Controller
2022

Formal Verification of Stochastic Systems with ReLU Neural Network Controller

Shiqi Sun, Yan Zhang, Xusheng Luo, Panagiotis Vlantis, Miroslav Pajic, Michael M Zavlanos
ICRA, 2022
Research illustration: An abstraction-free Method for Multi-robot Temporal Logic Optimal Control Synthesis
2021

An abstraction-free Method for Multi-robot Temporal Logic Optimal Control Synthesis

Xusheng Luo, Yiannis Kantaros, Michael M Zavlanos
IEEE Transactions on Robotics (T-RO), 2021
Research illustration: An optimal Graph-Search Method for Secure State Estimation
2021

An optimal Graph-Search Method for Secure State Estimation

Xusheng Luo, Miroslav Pajic, Michael M Zavlanos
Automatica, 2021
Research illustration: Human-in-the-loop Robot Planning with Non-contextual Bandit Feedback
2021

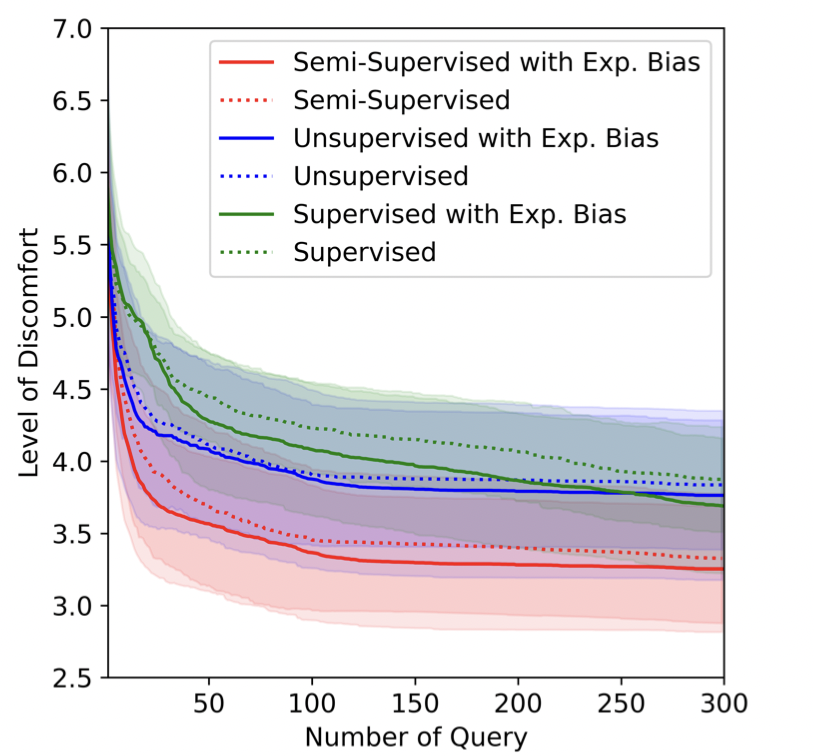
Human-in-the-loop Robot Planning with Non-contextual Bandit Feedback

Yijie Zhou, Yan Zhang, Xusheng Luo, Michael M Zavlanos
IEEE Conference on Decision and Control (CDC), 2021
Research illustration: Socially-aware Robot Planning via Bandit Human Feedback
2020

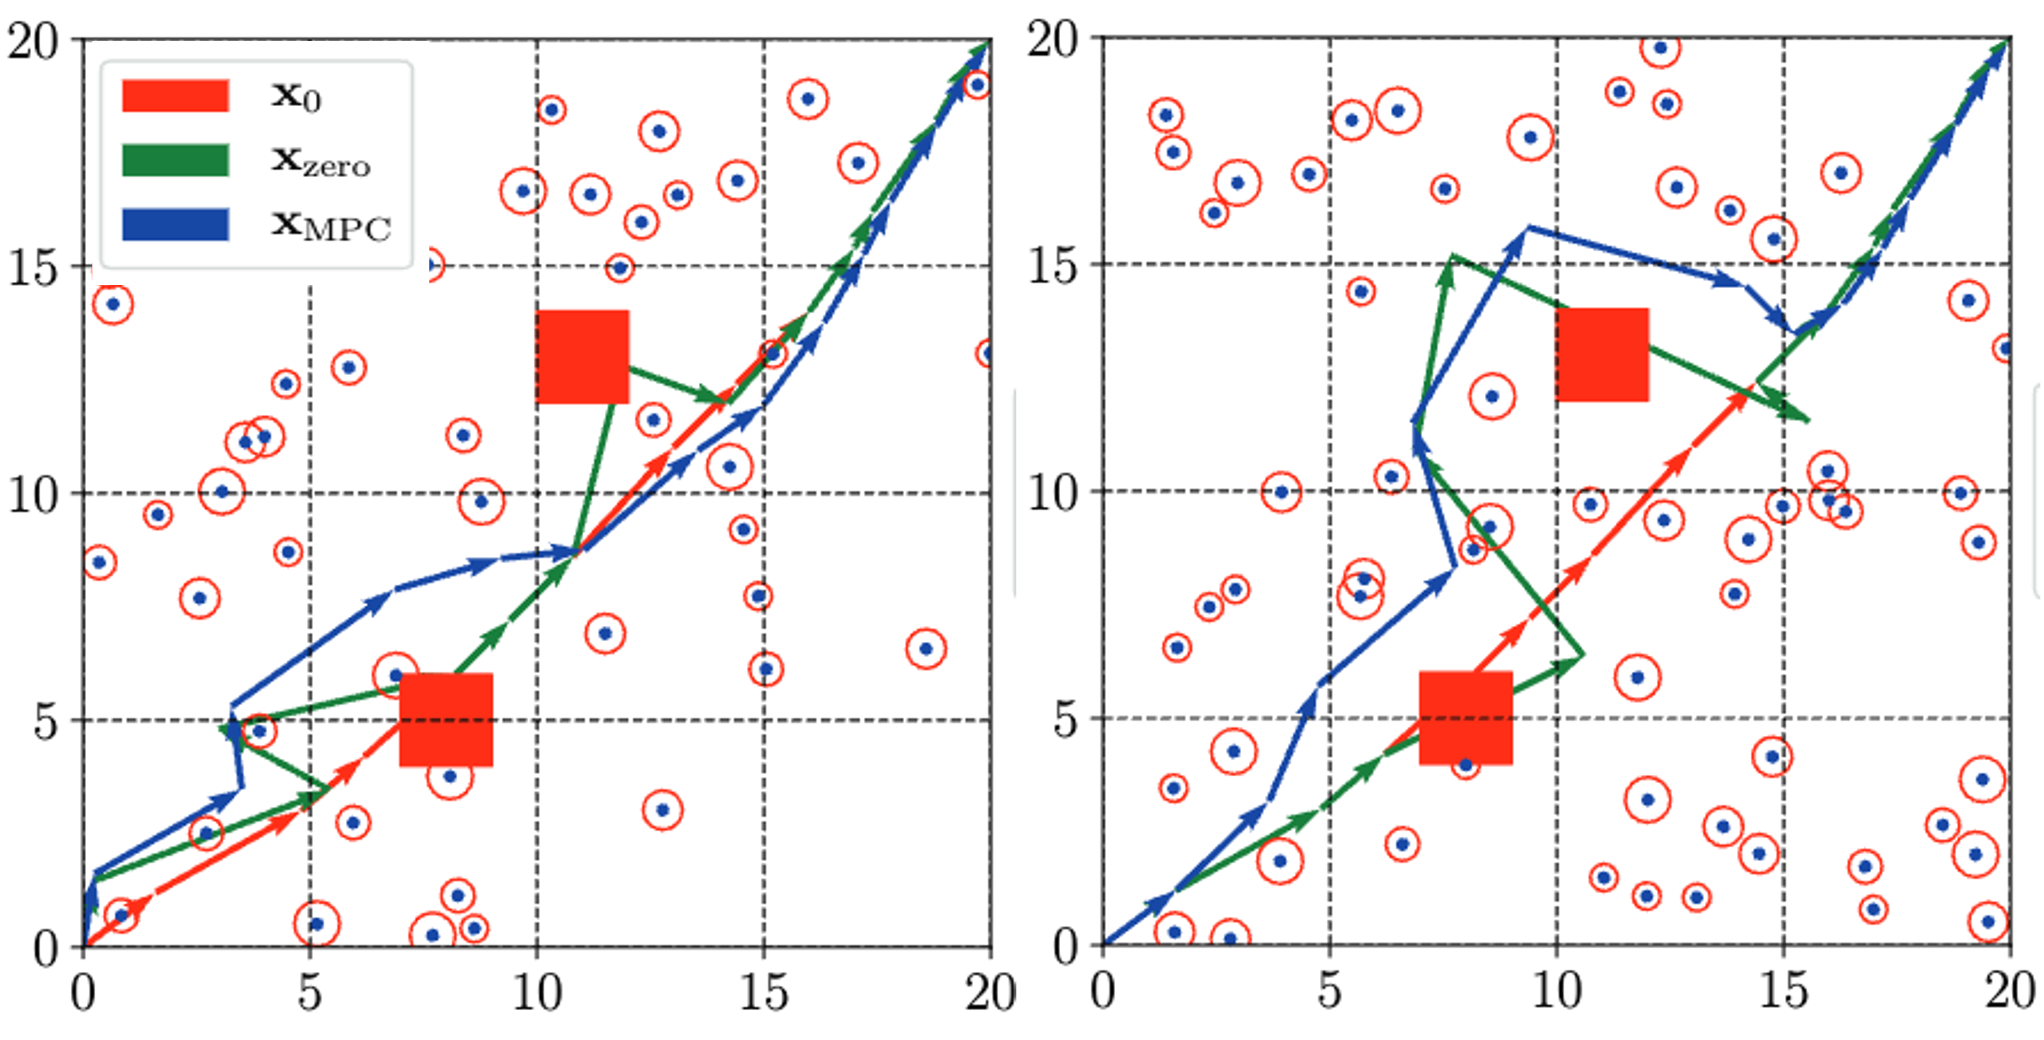
Socially-aware Robot Planning via Bandit Human Feedback

Xusheng Luo*, Yan Zhang*, Michael M Zavlanos
ACM International Conference on Cyber-Physical Systems (ICCPS), 2020
Research illustration: Single-agent Indirect Herding of Multiple Targets using Metric Temporal Logic Switching
2020

Single-agent Indirect Herding of Multiple Targets using Metric Temporal Logic Switching

Duc Le, Xusheng Luo, Leila J. Bridgeman, Michael M Zavlanos, Warren E. Dixon
IEEE Conference on Decision and Control (CDC), 2020
Research illustration: Transfer Planning for Temporal Logic Tasks
2019

Transfer Planning for Temporal Logic Tasks

Xusheng Luo, Michael M Zavlanos
IEEE Conference on Decision and Control (CDC), 2019